2026年无人机核心参数科普指南:避障系统、图传技术、云台相机、电池续航全参数解读,看完秒变选机专家
翻开任意一款无人机的参数表,避障、图传、云台、飞控、电池——一排排术语扑面而来。"全向避障6向"意味着什么?"O4图传20公里"是实验室数据还是真实表现?"1英寸CMOS"比"1/1.3英寸"好多少?本文从避障、图传、云台相机、动力系统、电池续航、定位系统、飞控系统七个核心技术维度出发,用类比和拆解的方式,帮你看懂参数、理解原理,最终选到适合自己的那台飞机。
一、避障系统:从"几向"到"什么原理"
避障系统相当于无人机的"眼睛"和"应急反射神经",让无人机在飞行中感知周围障碍物,在碰撞前主动刹车或绕行。
市面上四种避障技术各有所长:
视觉避障(双目/单目)——像人的双眼,通过两个摄像头视角差来估算物体距离。双目方案精度较高,但依赖充足光线,夜晚基本失效。单目方案靠算法识别物体轮廓,精度有限。
红外/ToF避障——发出一束红外光,测量光反射回来的时间算出距离。近距离(10米内)精度不错,不受光照影响,但无法识别透明物体(玻璃)和远距离障碍。
激光雷达LiDAR——发射激光束扫描空间,生成3D点云图。精度最高,全黑环境也能工作。缺点是大疆Mavic 4 Pro和Air 3S在前向采用了LiDAR补盲,实现真正意义上的全黑环境避障。
超声波——靠声波反射测距,精度低,测距范围窄(通常3-5米),在消费级无人机中已基本淘汰。
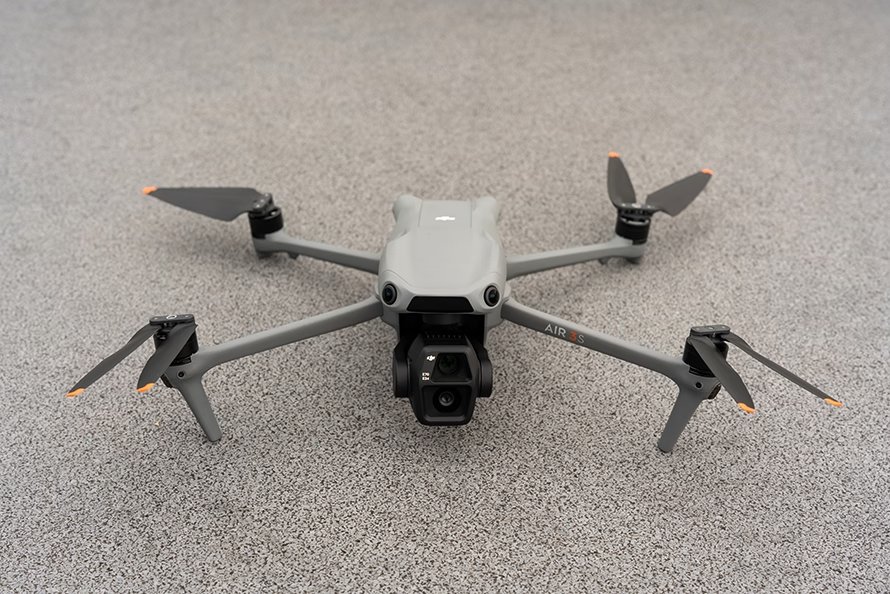
避障方向数量决定了覆盖范围。从参数上看:全向6向(前+后+左+右+上+下)> 前后下5向 > 前+下3向 > 仅底部1向 > 无。“全向"不等于100%无死角,各方向传感器的探测距离和精度并不相同。大疆的APAS(高级辅助飞行系统)在此基础上加入了路径规划算法——不是简单刹车,而是实时计算绕行路线,相当于从"会刹车"升级到"会绕路”。
选购意义:夜间飞行场景较多(拍夜景、延时),前视LiDAR是必备配置。只在白天光线充足的公园飞,双目视觉避障够用。249克以下的Mini系列虽然也有全向避障,但传感器体积和算力有限,反应速度不如Air或Mavic系列。
二、图传系统:画面是怎么从天上回到地面的
图传系统把无人机摄像头看到的画面,压缩编码后通过无线电波传回遥控器屏幕。这条链路包括:摄像头采集、编码压缩、射频发射、空中传输、遥控器接收、解码显示。
三大主流方案各有定位:
Wi-Fi图传——直接用手机Wi-Fi模块接收,成本几乎为零。缺点明显:距离短(300米以内)、延迟高(150-500毫秒)、容易受干扰断连。常见于2000元以下的玩具级无人机,飞着飞着画面突然"卡住"是常态。
模拟图传——把视频信号以模拟方式直接调制到载波上,延迟极低(5毫秒左右),FPV穿越机玩家至今仍在用。代价是画质——只有标清分辨率,满屏雪花点,像老式电视没信号时的画面。
数字图传——将视频数字化后压缩传输,同时在多个频段和信道上发送。大疆O4图传是2026年的标杆方案,采用SDR(软件定义无线电)+OFDM(正交频分复用)+自适应码率三项核心技术。SDR让硬件可以通过软件升级支持新协议,OFDM将数据分散到多个子载波上传输以抵抗干扰,自适应码率则在信号弱时自动降低画质保连接。
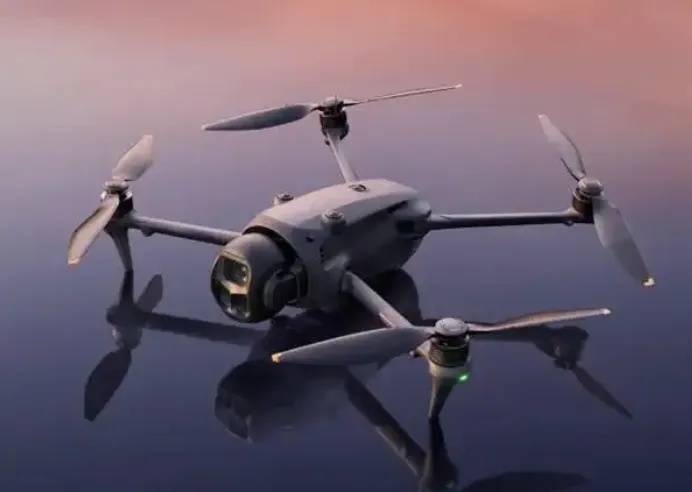
O4图传在FCC标准下标称20公里,国内SRRC标准下10公里——但这只是理想环境(无遮挡、无干扰、高空)。实际飞行中,高楼、树林、电线都会大幅缩短有效距离。延迟方面,O4图传做到15-20毫秒,比Wi-Fi图传快10倍以上。拧油门、转云台,画面几乎同步跟上,没有那种"咯噔"一下的滞后感。
选购意义:数字图传已经是消费级无人机的标配,O4(大疆)和SkyLink 3.0(道通)是主流选择。预算在2000元以上,避开Wi-Fi图传产品。延迟参数对航拍影响不大(20ms绰绰有余),但对FPV穿越机玩家很关键——超过30ms就会有明显的晕眩感。
三、云台与相机:画质由什么决定
三轴机械云台——给镜头装上"反重力系统"
无人机在空中受风力、桨叶振动、机身姿态变化等多重干扰。三轴机械云台通过三个无刷电机,在俯仰、横滚、偏航三个方向上实时抵消这些抖动,让镜头保持稳定。原理类似鸡头——不管你怎么摇鸡身体,鸡头始终锁定一个方向。
对应方案有电子防抖和电子增稳。电子防抖通过裁剪画面边缘,利用多余的像素作为"缓冲区域"来补偿抖动,会损失视角、产生"果冻效应"。机械云台的稳定效果是全方位的,是航拍画质的基石。
传感器尺寸——“底大一级压死人”
传感器尺寸是画质最核心的物理参数。2026年消费级无人机主流传感器尺寸对比如下:
| 传感器 | 面积 | 典型产品 |
|---|---|---|
| 4/3英寸 | 225mm² | Mavic 3行业版 |
| 1英寸 | 116mm² | Mini 5 Pro / Air 3S |
| 1/1.3英寸 | 63.5mm² | Mini 4 Pro |
| 1/2.3英寸 | 28mm² | Mini 2 SE / 玩具机 |
从1/2.3英寸到1英寸,面积翻了约4倍,进光量也翻4倍。在黄昏或室内光线较暗的环境下,1英寸传感器拍出的画面噪点更少、细节更丰富。像素数量不是画面的全部——同样是4800万像素,1英寸传感器的单个像素面积约3.2μm,而1/1.3英寸传感器只有约2.2μm,单个像素的感光能力相差一倍。
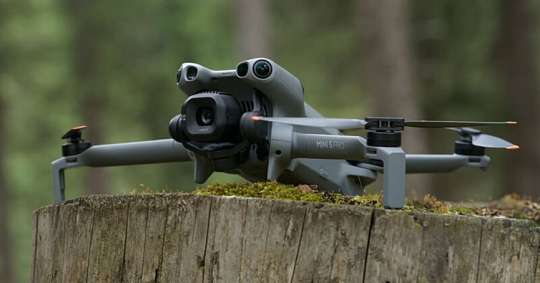
色彩科学与专业格式
哈苏色彩科学本质上是一套色彩调校方案,在亮部过渡、阴影细节、肤色还原上做了针对性优化。拍出的画面"哈苏味儿"更浓(色彩更自然、饱和度控制更细腻),不是简单的滤镜叠加。
视频拍摄方面,普通模式输出的是已经压缩调色的视频,后期修改空间小。D-Log M和D-Log保留更宽的动态范围(10-12档),画面偏灰,像没做完的半成品,但给后期调色留下充足空间。ProRes格式码率最高,文件体积巨大(一分钟约1-2GB),一般只有专业制作才用得上。
ND滤镜(中性密度滤镜)相当于给镜头戴上"墨镜",在强光下降低进光量,让你能用更低的快门速度拍摄,产生自然的运动模糊效果——电影感的核心来源之一。
选购意义:传感器尺寸优先于像素数量。1英寸传感器是2026年"够用"的底线,4/3英寸是专业线。机械云台是必需品——任何没有三轴机械云台的无人机,想拍出稳定画面都只能靠后期裁剪,画面损失严重。
四、动力系统:电机、电调、桨叶的协同
动力系统由电机、电子调速器(ESC)和桨叶三部分组成,相当于无人机的"引擎+变速箱+轮胎"。
有刷电机 vs 无刷电机
两种电机结构差异明显。有刷电机通过碳刷向转子供电,碳刷与转子摩擦产生火花,效率低(60-75%)、寿命短(500-1000小时)、会干扰无线电信号。无刷电机没有碳刷,靠外部电子调速器控制磁场旋转,效率高(80-92%)、寿命长(10000小时以上)、无干扰。
无刷电机相比有刷电机,同等电量下多飞20-40%的时间,寿命是有刷的10倍以上。2026年,200元以上的无人机几乎都已使用无刷电机,有刷电机仅存在于几十元的玩具级产品中。
电机KV值与ESC
KV值代表"每伏特电压下电机每分钟转数",例如1500KV的电机接11.1V电池,空载转速约16650转/分钟。高KV对应高转速低扭矩(适合小桨、竞速机),低KV对应低转速高扭矩(适合大桨、载重机)。
电子调速器(ESC)接收飞控的PWM信号,精确控制电机转速。2026年主流ESC采用FOC(磁场定向控制)算法,比传统方波控制更平滑,油门响应更线性,噪音更小。
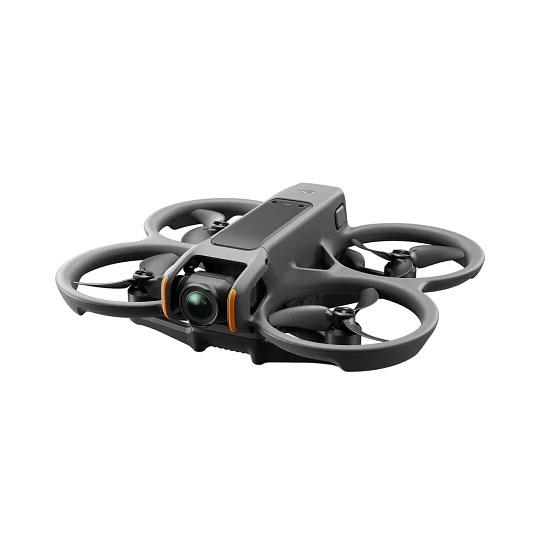
桨叶尺寸与效率
大桨叶产生的推力更大,效率更高,但转速慢、机动性差。小桨叶反之。三叶桨相比两叶桨在同直径下提供更大推力,但效率略低于两叶桨。桨叶材质方面,碳纤维桨硬度高、共振小,优于塑料桨。
选购意义:无刷电机是硬门槛。电机KV值和桨叶尺寸通常由厂商匹配好,用户只关心推力重量比(推重比>2为良好,>3为优秀)。推重比不足的无人机抗风能力差,急刹或爬升时可能出现"掉高"。
五、电池与续航:标称40分钟,实际能飞多久
消费级无人机几乎全部使用锂聚合物电池(LiPo),能量密度约150-260Wh/kg,是目前兼顾重量和续航的最佳选择。
标称续航 vs 实际续航
厂商标注的续航通常在理想条件下测得:无风环境、恒定速度、不频繁加减速。实际飞行中,逆风飞行会让耗电速度翻倍;悬停拍摄比匀速巡航更省电,但频繁刷锅(环绕拍摄)和急加速会大幅拉高放电电流。综合多款主流机型实测数据,实际续航大约是标称值的70%左右,波动范围60-80%。
| 产品 | 标称续航 | 实际巡航(估) |
|---|---|---|
| 大疆 Mavic 4 Pro | 51min | 36-40min |
| 大疆 Air 3S | 46min | 38-42min |
| 大疆 Mini 5 Pro | 36min | 25-28min |
| 大疆 Mini 4 Pro | 34min | 23-26min |
智能电池与BMS
大疆智能电池内置BMS(电池管理系统),实时监控每节电芯的电压、温度和充放电次数。检测到电芯电压差过大或温度异常时,BMS会主动切断输出,防止电池鼓包甚至起火。电池与飞控之间还有加密通信——非原装电池会被拒飞。这种"锁电"策略虽然限制了用户选择,但确实大幅降低了电池安全事故。
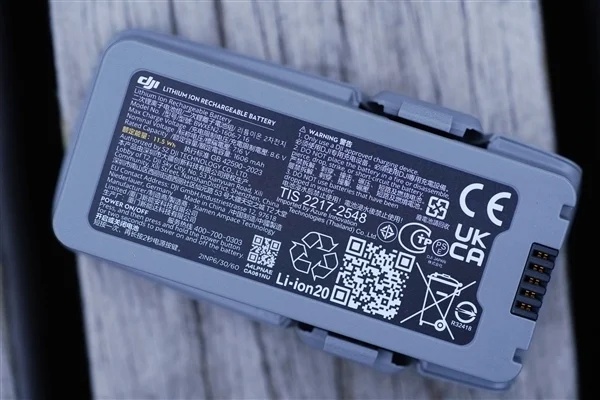
电池寿命与保养
锂聚合物电池的循环寿命约200-300次(保持80%以上容量)。存储时最好保持60%左右的电量(存储电压约3.8V/节),满电或亏电存储都会加速容量衰减。电池鼓包是不可逆的化学损坏,一旦发现应立即丢弃。
半固态电池在2026年开始进入工业级无人机领域,能量密度比传统锂聚合物高30-50%,但成本是后者的3倍以上,消费级产品普及还需2-3年。
选购意义:看续航参数时直接按70%折算。标称40分钟,买两块电池才能保证一次外拍有40-50分钟的实际飞行时间。"一块电池飞一下午"在市场宣传中成立,在真实航拍中不成立。
六、定位系统:从"大概位置"到"厘米级精度"
定位系统决定了两件事:无人机知不知道自己在哪,以及精度有多高。
多星定位(GPS/GLONASS/北斗)
无人机同时接收多个卫星导航系统的信号。GPS(美国)覆盖全球最成熟,GLONASS(俄罗斯)在高纬度地区信号更强,北斗(中国)在亚太地区信号密度最高。多星融合意味着可用的卫星数量更多,定位更快、更稳。2026年的主流无人机支持GPS+GLONASS+北斗三系统融合,冷启动定位时间已缩短到30秒以内。
RTK——厘米级的"差分修正"
卫星信号经过电离层会产生几米到几十米的偏移误差。RTK(实时动态差分定位)通过地面基站测量这个误差,实时发送修正信号给无人机,将定位精度压缩到厘米级(2-5厘米)。
RTK不是消费级无人机的基础配置——一个RTK模块的价格通常在2000-5000元。它在测绘、巡检、精准农业等场景中是标配,在普通航拍中必要性不大。
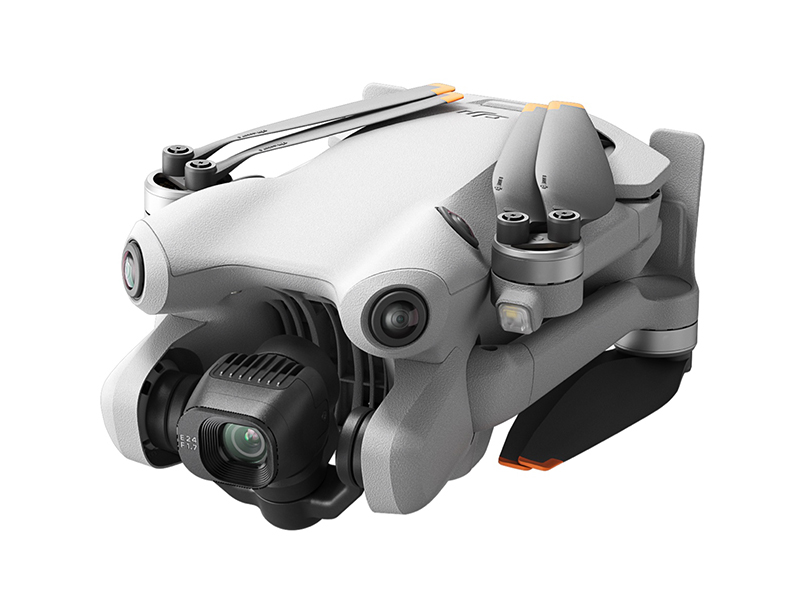
视觉定位(VIO)与光流定位
卫星信号在室内、桥下、峡谷中会丢失。视觉惯性里程计(VIO)利用摄像头捕捉地面纹理特征,结合IMU的加速度数据,通过持续跟踪特征点来推算无人机相对于地面的移动。精度比不上GPS,但在无卫星环境下足以维持稳定悬停。
光流定位是VIO的简化版,只通过一个朝下的摄像头分析地面纹理的"流动"方向和速度,来判断无人机的水平移动情况。定位精度有限,但胜在成本低。入门级玩具无人机搭载的光流定位,更多是悬停辅助而非严格意义上的定位。
选购意义:RTK对普通航拍用户是多余的——GPS+多星融合的精度(2-5米)在开阔区域拍视频足够。但如果飞城市峡谷、桥洞、室内这些特殊场景,视觉定位的有无决定了无人机能否稳定悬停——这是安全性问题,不是精度问题。
七、飞控系统:无人机的"大脑"与"小脑"
飞控系统是无人机的核心控制器,负责感知姿态、控制电机、执行航线。它的工作每秒重复数百次:读取传感器数据、计算当前姿态、修正电机指令。
IMU——飞控的"内耳"
IMU(惯性测量单元)由三个传感器组成:加速度计感知水平方向和重力方向,陀螺仪测量旋转角速度,磁力计像指南针确定朝向。三者的数据融合后,飞控就知道无人机在空间中的准确姿态——倾斜了多少度、朝哪个方向、是否在旋转。
飞控根据这些数据计算出每个电机需要的转速,再通过ESC执行。这个闭环控制回路在飞行中每5-10毫秒循环一次。
自研飞控 vs 开源飞控
2026年消费级无人机市场存在两条技术路径:
大疆自研飞控——软硬件全栈自研,经过数千万飞行小时的算法调优,悬停精度、抗风稳定性、自动返航可靠性都经过大量实测验证。系统高度封闭,无法修改参数,但出厂默认参数已经是最优解。
开源飞控(Betaflight/ArduPilot/PX4)——开源社区维护,高度可定制。FPV穿越机玩家偏爱Betaflight(强调响应速度),工业/科研用户倾向ArduPilot或PX4(强调功能完整和自主飞行)。代价是需要用户自己调试PID参数,调试不当可能直接炸机。
大疆在旗舰机型上还做了冗余设计——双IMU和双罗盘,主传感器故障时备份传感器在毫秒级内接管。在消费级产品中,冗余更多是"花钱买安心"——单IMU的故障率在正常寿命期内已经极低。
选购意义:普通航拍用户不需要考虑飞控——大疆的封闭飞控给你最佳体验,无需任何设置。FPV玩家则离不开开源飞控的开放生态。飞控冗余在消费级产品中是加分项而非必需品。
结论:看懂参数,选对飞机
七项参数体系的优先级可以这样排:避障 > 图传 > 云台相机 > 电池续航 > 动力系统 > 定位系统 > 飞控。
这个顺序对应的是真实飞行中的体验权重——避障能力直接决定多少次"救机",图传决定你能不能安心飞远,相机决定拍出来的东西能不能用,续航决定一块电池能飞多久。
不同预算下的取舍策略:
- 2000元以下:确保图传是数字方案(非Wi-Fi),云台是机械三轴(而非电子防抖),其余都可以妥协
- 2000-5000元:全向避障(至少前后下)、1英寸传感器是核心
- 5000元以上:LiDAR补光的全向避障、多频段数字图传、1英寸及以上传感器是标配
参数只是参考坐标。同一套参数在不同产品上的实际表现可能相差很大——飞控算法的调优水平、图像处理流水线的成熟度、散热设计对连续录制的影响,这些都不写在参数表里。看清参数,再去线下试飞一下,让手感告诉你答案。